Modulo Seguidor de Linea 5 Sensores
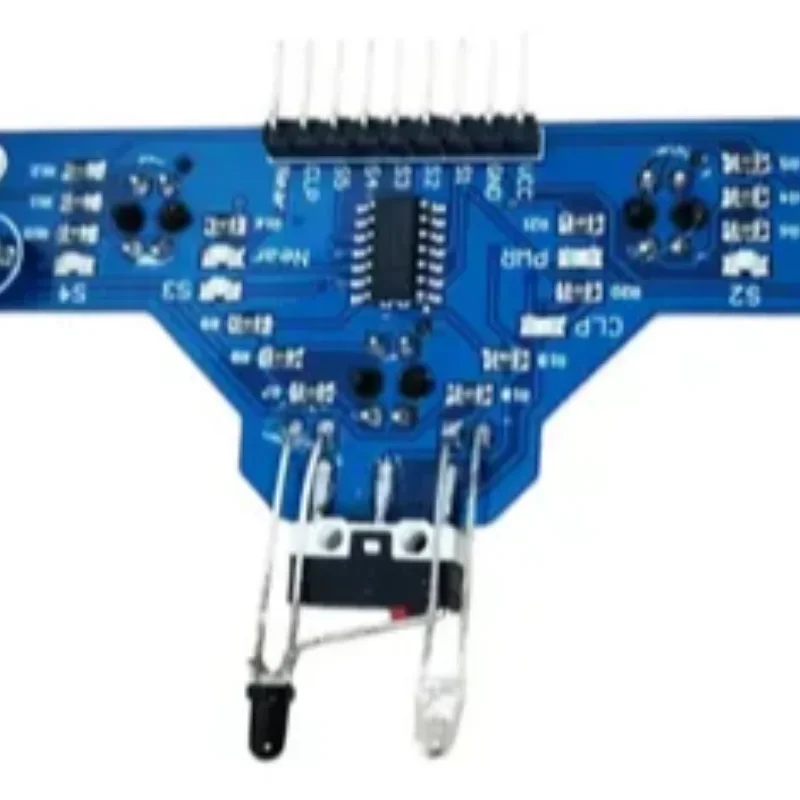
- Sensores de línea
- 5 (S1 a S5), con salida digital
- Altura al piso
- Hasta unos 4 cm
- Sensor de cercanía
- NEAR: detecta obstáculos hasta unos 5 cm; distancia ajustable
- Interruptor de choque
- CLP: microinterruptor con palanca al frente
Características
Módulo BFD-1000 para robots seguidores de línea: tiene 5 sensores infrarrojos en fila que distinguen una línea negra sobre un piso claro, así el robot sabe si la línea está al centro o hacia un lado. Además trae al frente un sensor infrarrojo de cercanía (NEAR) y un pequeño interruptor de choque (CLP).
Cada sensor tiene su LED indicador y una salida digital, así que se conecta directo a los pines del Arduino.
| Sensores de línea | 5 (S1 a S5), con salida digital |
|---|---|
| Altura al piso | Hasta unos 4 cm |
| Sensor de cercanía | NEAR: detecta obstáculos hasta unos 5 cm; distancia ajustable |
| Interruptor de choque | CLP: microinterruptor con palanca al frente |
| Alimentación | 3 a 5,5 V |
| Indicadores | Un LED por cada salida |
| Pines | VCC, GND, S1 a S5, CLP y NEAR |
¿Para qué sirve?
- Robots seguidores de línea para concursos
- Carritos que siguen una ruta marcada en el piso
- Detectar bordes, choques y obstáculos cercanos
Diagrama de conexión de prueba
Placa usada: Arduino UNO
| Cable | Módulo | Arduino UNO | Nota |
|---|---|---|---|
| rojo | VCC | 5V | |
| negro | GND | GND | |
| amarillo | S1 | D2 | |
| naranja | S2 | D3 | |
| verde | S3 | D4 | Sensor del centro |
| azul | S4 | D5 | |
| morado | S5 | D6 | |
| gris | CLP | D7 | Interruptor de choque |
| cafe | NEAR | D8 | Sensor de cercanía |
Código de prueba
// Prueba del seguidor de línea de 5 sensores: muestra el estado de cada
// sensor de línea, del sensor de cercanía (NEAR) y del interruptor de choque (CLP).
const int SENSORES[5] = { 2, 3, 4, 5, 6 };  // S1 a S5
const int PIN_CLP = 7;
const int PIN_NEAR = 8;

void setup() {
  for (int i = 0; i < 5; i++) pinMode(SENSORES[i], INPUT);
  pinMode(PIN_CLP, INPUT);
  pinMode(PIN_NEAR, INPUT);
  Serial.begin(9600);
}

void loop() {
  Serial.print("S1-S5: ");
  for (int i = 0; i < 5; i++) {
    Serial.print(digitalRead(SENSORES[i]));
    Serial.print(" ");
  }
  Serial.print("  NEAR: ");
  Serial.print(digitalRead(PIN_NEAR));
  Serial.print("  CLP: ");
  Serial.println(digitalRead(PIN_CLP));
  delay(200);
}
Abre el Monitor serie a 9600 baudios. Pasa el módulo sobre una cinta aislante negra pegada en un piso claro y mira qué valor marca cada sensor; haz lo mismo acercando la mano al frente (NEAR) y presionando la palanca (CLP). Así sabrás qué valores usar en tu robot.
Precauciones
- Prueba la altura sobre el piso: si queda muy alto, los sensores dejan de distinguir la línea.
- Usa una línea oscura y mate: la cinta brillante refleja el infrarrojo como si fuera piso claro.
- El sol directo puede confundir a los sensores infrarrojos.
Fuentes consultadas: MakerLab: módulo seguidor de 5 canales · Funduino: BFD-1000 · VEGA Processors: BFD-1000. Ficha preparada por Electrodrone; verifica siempre el voltaje de tu módulo antes de conectarlo.