-15%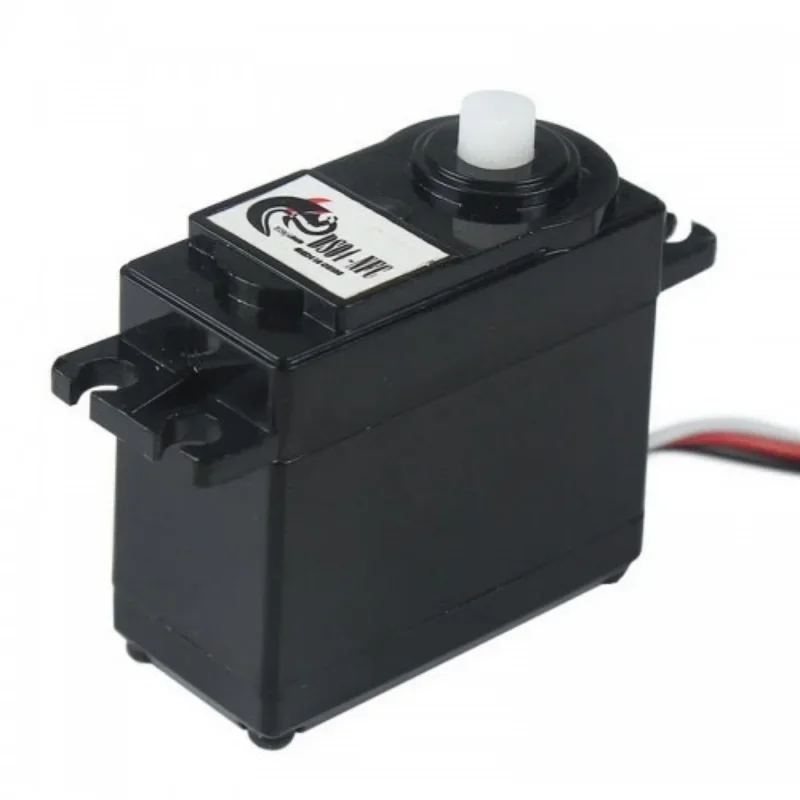
SKU 00122
SERVOMOTOR DS04-NFC 360 Grados
$10,00
$8,50
Liquidación
Disponible
¡Solo quedan 3!
Consultar por WhatsApp
Datos rápidos
- Giro
- Continuo, en ambos sentidos (sin límite de vueltas)
- Alimentación
- 4,8 a 6 V
- Fuerza
- 5,5 kg·cm a 4,8 V
- Velocidad
- 0,22 s por cada 60° a 4,8 V (unas 45 vueltas por minuto)
Características
Servo de giro continuo DS04-NFC (360°): en lugar de ir a un ángulo, gira sin parar hacia un lado o hacia el otro. Con la misma señal de un servo normal se controla la velocidad y el sentido: el pulso del centro lo detiene y, mientras más se aleja, más rápido gira.
Es muy práctico como motor con reductor para ruedas de robots, porque no necesita driver: se conecta directo a la señal del Arduino.
| Giro | Continuo, en ambos sentidos (sin límite de vueltas) |
|---|---|
| Alimentación | 4,8 a 6 V |
| Fuerza | 5,5 kg·cm a 4,8 V |
| Velocidad | 0,22 s por cada 60° a 4,8 V (unas 45 vueltas por minuto) |
| Consumo | Hasta 1 A al arrancar o con carga |
| Tamaño | 40,8 × 20 × 39,5 mm, unos 38 g |
| Control | Pulsos de servo: centro = detenido |
| Cables | Blanco señal, rojo + y negro − |
¿Para qué sirve?
- Ruedas de robots y carritos
- Cintas transportadoras y mecanismos que giran sin parar
- Persianas o poleas motorizadas
Diagrama de conexión de prueba
Placa usada: Arduino UNO
| Cable | Módulo | Arduino UNO | Nota |
|---|---|---|---|
| blanco | Blanco | D9 | Señal |
| rojo | Rojo | 5V | |
| negro | Negro | GND |
Código de prueba
// Prueba del servo de giro continuo DS04-NFC: gira hacia un lado, se detiene,
// gira hacia el otro y vuelve a detenerse. Aquí write() fija la velocidad, no el ángulo.
#include <Servo.h>

const int PIN_SERVO = 9;
const int PARADA = 90;  // si no se detiene del todo, prueba valores de 85 a 95
Servo servo;

void setup() {
  servo.attach(PIN_SERVO);
}

void loop() {
  servo.write(180);     // máxima velocidad hacia un lado
  delay(2000);
  servo.write(PARADA);  // detenido
  delay(1000);
  servo.write(0);       // máxima velocidad hacia el otro lado
  delay(2000);
  servo.write(PARADA);
  delay(1000);
  servo.write(110);     // valores cerca de PARADA = giro lento
  delay(2000);
  servo.write(PARADA);
  delay(1000);
}
La librería Servo ya viene con el IDE de Arduino. Si con PARADA = 90 el servo sigue girando despacio, cambia ese valor (prueba entre 85 y 95) hasta que se detenga.
Precauciones
- Consume hasta 1 A: aliméntalo con una fuente de 5 a 6 V aparte y une su GND con el del Arduino.
- No sabe en qué posición está: no sirve para ir a un ángulo exacto.
- No lo dejes trabado con corriente: se calienta.
Fuentes consultadas: Makerstore: DS04-NFC · TinyTronics: DS04-NFC. Ficha preparada por Electrodrone; verifica siempre el voltaje de tu módulo antes de conectarlo.