SKU 00174
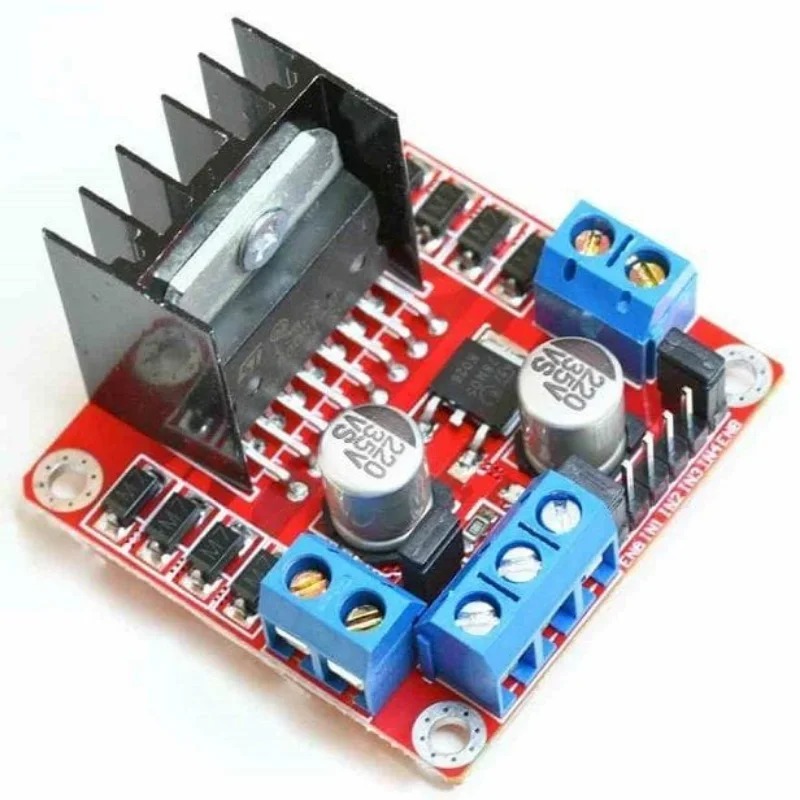
Puente H L298N
$3,00
Disponible
¡Solo quedan 3!
Consultar por WhatsApp
Datos rápidos
- Voltaje de los motores
- 5 a 35 V DC
- Corriente
- Hasta 2 A por canal
- Canales
- 2 motores DC o 1 motor de pasos bipolar
- Control
- ENA, IN1, IN2 (motor A); ENB, IN3, IN4 (motor B)
Características
El driver de motores más popular: con el chip L298N controla 2 motores DC de hasta 2 A cada uno (o 1 motor de pasos bipolar), con cambio de giro y velocidad. Trae un disipador grande, bornes de tornillo y un regulador que entrega 5 V para el Arduino.
Cada motor tiene un pin de velocidad (ENA o ENB) y dos de sentido (IN1/IN2 o IN3/IN4).
| Voltaje de los motores | 5 a 35 V DC |
|---|---|
| Corriente | Hasta 2 A por canal |
| Canales | 2 motores DC o 1 motor de pasos bipolar |
| Control | ENA, IN1, IN2 (motor A); ENB, IN3, IN4 (motor B) |
| Regulador | Salida de 5 V (con el puente puesto y hasta 12 V de entrada) |
| Pérdida de voltaje | Unos 2 V: el motor recibe menos que la batería |
¿Para qué sirve?
- Carritos robot con motores TT o motorreductores
- Motores de pasos bipolares
- Proyectos con motores de 6 a 24 V
Diagrama de conexión de prueba
Placa usada: Arduino UNO
| Cable | Módulo | Arduino UNO | Nota |
|---|---|---|---|
| amarillo | ENA | D5 | Quita el puente; velocidad (PWM) |
| verde | IN1 | D7 | |
| azul | IN2 | D8 | |
| negro | GND | GND | Común con la batería |
Código de prueba
// Prueba del puente H L298N: el motor A acelera hacia un lado, se detiene
// y luego gira hacia el otro lado.
const int ENA = 5;  // velocidad (quita el puente de ENA; pin con PWM ~)
const int IN1 = 7;  // sentido
const int IN2 = 8;

void motorA(int velocidad) {  // de -255 (atrás) a 255 (adelante)
  digitalWrite(IN1, velocidad > 0 ? HIGH : LOW);
  digitalWrite(IN2, velocidad < 0 ? HIGH : LOW);
  analogWrite(ENA, abs(velocidad));
}

void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
}

void loop() {
  for (int v = 80; v <= 255; v += 5) {  // acelera (por debajo de ~80 muchos motores no arrancan)
    motorA(v);
    delay(40);
  }
  delay(1000);
  motorA(0);     // se detiene
  delay(1000);
  motorA(-200);  // hacia atrás
  delay(2000);
  motorA(0);
  delay(1000);
}
Conecta la batería de los motores al borne de 12 V y GND, y el motor a OUT1 y OUT2. Al cargar el código, el motor acelera hacia un lado, se detiene y gira hacia el otro.
Precauciones
- Pierde unos 2 V: con una batería de 6 V el motor recibe unos 4 V. Para baterías pequeñas es mejor el TB6612.
- Con más de 12 V de entrada, quita el puente del regulador de 5 V y alimenta la lógica aparte.
- Une el GND de la batería con el del Arduino.
- Con corrientes altas el disipador se calienta mucho: no lo toques.
Fuentes consultadas: Last Minute Engineers: L298N con Arduino · Hoja de datos L298 (ST). Ficha preparada por Electrodrone; verifica siempre el voltaje de tu módulo antes de conectarlo.