SKU 00167
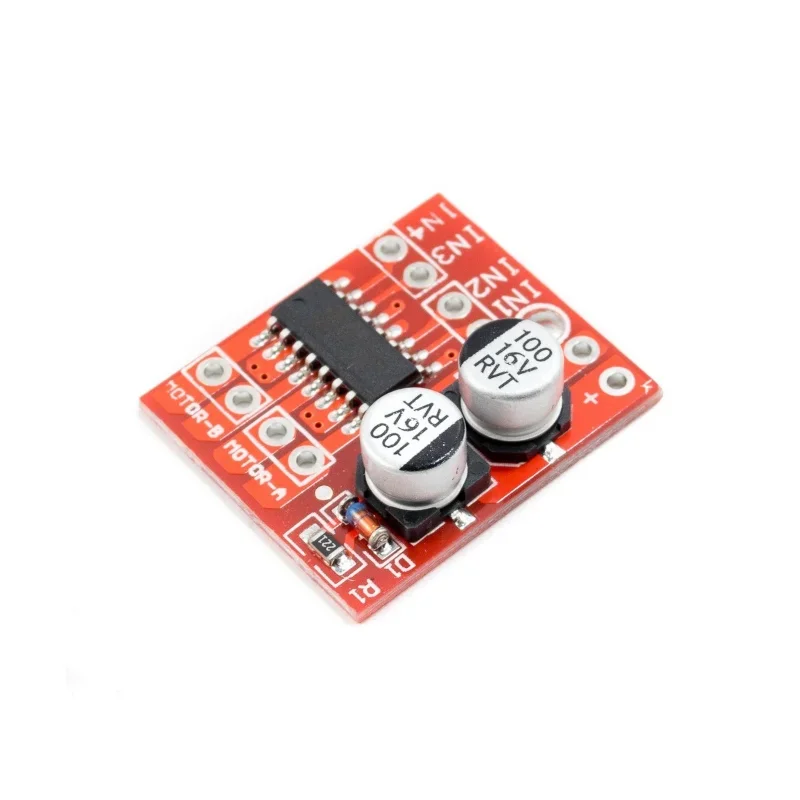
Mini Puente H Dual MX1508
$1,50
Disponible
Más de 5 disponibles
Consultar por WhatsApp
Datos rápidos
- Voltaje de los motores
- 2 a 10 V DC
- Corriente
- 1,5 A por canal (picos de 2,5 A)
- Canales
- 2 motores DC o 1 motor de pasos bipolar
- Control
- IN1/IN2 (motor A) e IN3/IN4 (motor B), con PWM
Características
Mini driver de motores con el chip MX1508: controla 2 motores DC pequeños (o 1 motor de pasos bipolar), con cambio de giro y velocidad por PWM. Es muy pequeño y no tiene pérdida de voltaje como el L298N, así que es ideal para robots con baterías de pocas celdas.
Cada motor se maneja con 2 entradas: IN1 e IN2 para el motor A, e IN3 e IN4 para el motor B.
| Voltaje de los motores | 2 a 10 V DC |
|---|---|
| Corriente | 1,5 A por canal (picos de 2,5 A) |
| Canales | 2 motores DC o 1 motor de pasos bipolar |
| Control | IN1/IN2 (motor A) e IN3/IN4 (motor B), con PWM |
| Lógica | Una entrada en alto: gira; las dos en bajo: libre; las dos en alto: frena |
| Tamaño | Muy pequeño, para robots compactos |
¿Para qué sirve?
- Robots pequeños con 2 motores N20 o TT
- Carritos con baterías de 1 o 2 celdas
- Mover un motor de pasos bipolar pequeño
Diagrama de conexión de prueba
Placa usada: Arduino UNO
| Cable | Módulo | Arduino UNO | Nota |
|---|---|---|---|
| amarillo | IN1 | D5 | Motor A (PWM) |
| verde | IN2 | D6 | Motor A (PWM) |
| rojo | + | 5V | Solo motores pequeños; si no, batería aparte |
| negro | − | GND |
Código de prueba
// Prueba del mini puente H MX1508: el motor A gira hacia un lado acelerando,
// se detiene, gira hacia el otro lado y frena.
const int IN1 = 5;  // pines con PWM (~)
const int IN2 = 6;

void motorA(int velocidad) {  // de -255 (atrás) a 255 (adelante); 0 = libre
  if (velocidad > 0) {
    analogWrite(IN1, velocidad);
    digitalWrite(IN2, LOW);
  } else if (velocidad < 0) {
    digitalWrite(IN1, LOW);
    analogWrite(IN2, -velocidad);
  } else {
    digitalWrite(IN1, LOW);
    digitalWrite(IN2, LOW);
  }
}

void frenar() {  // las dos entradas en alto frenan el motor
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, HIGH);
}

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
}

void loop() {
  for (int v = 0; v <= 255; v += 5) {  // acelera hacia adelante
    motorA(v);
    delay(30);
  }
  delay(1000);
  motorA(0);    // se detiene solo
  delay(1000);
  motorA(-180); // hacia atrás
  delay(2000);
  frenar();     // frena de golpe
  delay(1000);
}
Conecta el motor a las salidas MOTOR-A del módulo. Al cargar el código, el motor acelera hacia un lado, se detiene, gira hacia el otro y frena. Para el motor B usa IN3 e IN4 igual.
Precauciones
- Para motores que consumen más, aliméntalo con una batería aparte (2 a 10 V) y une su − con el GND del Arduino.
- No pases de 10 V en el + del módulo: se daña.
- Las dos entradas de un motor en alto lo frenan; evita cambiar de sentido de golpe a máxima velocidad.
Fuentes consultadas: Circuit Digest: MX1508 con Arduino · iFutureTech: puente H MX1508. Ficha preparada por Electrodrone; verifica siempre el voltaje de tu módulo antes de conectarlo.