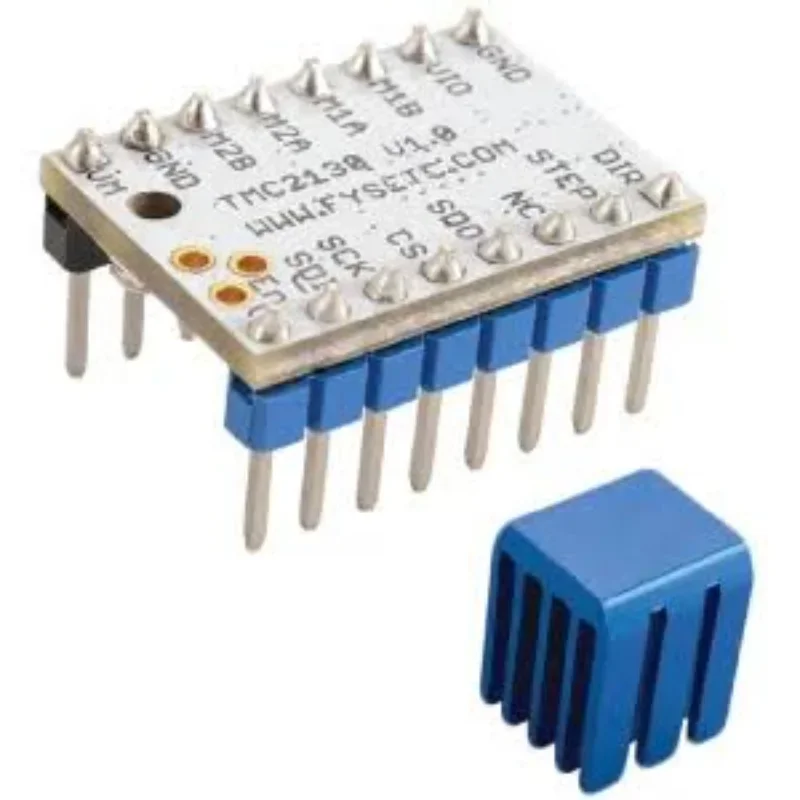
Driver Motor de Pasos TMC2208
- Voltaje del motor
- 5,5 a 36 V DC
- Corriente
- 1,4 A eficaces por bobina (picos de 2 A)
- Micropasos
- 2, 4, 8 o 16 con MS1 y MS2, interpolados a 256
- Ajuste de corriente
- Potenciómetro: corriente ≈ Vref × 0,71
Características
Driver silencioso para motores de pasos bipolares (como los NEMA 17) con el chip TMC2208. Gracias a su tecnología StealthChop, el motor casi no hace ruido, y los movimientos son muy suaves porque interpola hasta 1/256 de paso. Se controla igual que el A4988 o el DRV8825, con STEP y DIR.
Es el reemplazo silencioso en impresoras 3D y CNC. Trae disipador.
| Voltaje del motor | 5,5 a 36 V DC |
|---|---|
| Corriente | 1,4 A eficaces por bobina (picos de 2 A) |
| Micropasos | 2, 4, 8 o 16 con MS1 y MS2, interpolados a 256 |
| Ajuste de corriente | Potenciómetro: corriente ≈ Vref × 0,71 |
| Control | STEP, DIR y EN (en bajo activa el driver) |
| Extras | Modo silencioso StealthChop y configuración por UART (opcional) |
¿Para qué sirve?
- Impresoras 3D silenciosas
- CNC y grabadoras láser
- Proyectos con motores NEMA 17 donde importa el ruido
Diagrama de conexión de prueba
Placa usada: Arduino UNO
| Cable | Módulo | Arduino UNO | Nota |
|---|---|---|---|
| azul | DIR | D2 | Sentido de giro |
| amarillo | STEP | D3 | Un pulso = un paso |
| verde | EN | D8 | En bajo activa el driver |
| rojo | VDD | 5V | Lógica |
| negro | GND | GND |
Código de prueba
// Prueba del driver TMC2208 (modo sin UART): el motor da una vuelta hacia un lado
// y otra hacia el otro. Sirve para revisar driver, motor y fuente.
const int PIN_DIR = 2;
const int PIN_STEP = 3;
const int PIN_EN = 8;          // en bajo activa el driver
const int PASOS_VUELTA = 1600;  // motor de 1,8° con MS1 y MS2 sin conectar (1/8 de paso)

void setup() {
  pinMode(PIN_DIR, OUTPUT);
  pinMode(PIN_STEP, OUTPUT);
  pinMode(PIN_EN, OUTPUT);
  digitalWrite(PIN_EN, LOW);
}

void girar(bool sentido) {
  digitalWrite(PIN_DIR, sentido ? HIGH : LOW);
  for (int i = 0; i < PASOS_VUELTA; i++) {  // un pulso en STEP = un paso
    digitalWrite(PIN_STEP, HIGH);
    delayMicroseconds(300);  // menos tiempo = más rápido
    digitalWrite(PIN_STEP, LOW);
    delayMicroseconds(300);
  }
}

void loop() {
  girar(true);
  delay(1000);
  girar(false);
  delay(1000);
}
Conecta la fuente del motor (hasta 36 V) a VM y GND, con un condensador de 100 µF entre ellos, y las bobinas del motor a A1/A2 y B1/B2. Con MS1 y MS2 sin conectar trabaja a 1/8 de paso (1600 pasos por vuelta).
Precauciones
- Nunca conectes ni desconectes el motor con el driver encendido: se daña al instante.
- Pon un condensador de 100 µF o más entre VM y GND, cerca del driver.
- Ajusta la corriente con el potenciómetro antes de usarlo (Vref ≈ corriente × 1,41).
- Necesita VDD (5 V) para funcionar, además de la fuente del motor.
- Usa el disipador: aunque es silencioso, se calienta con corrientes altas.
Fuentes consultadas: Analog Devices: TMC2208 · Analog Devices: nota AN-045 (modos del TMC2208). Ficha preparada por Electrodrone; verifica siempre el voltaje de tu módulo antes de conectarlo.