SKU 00170
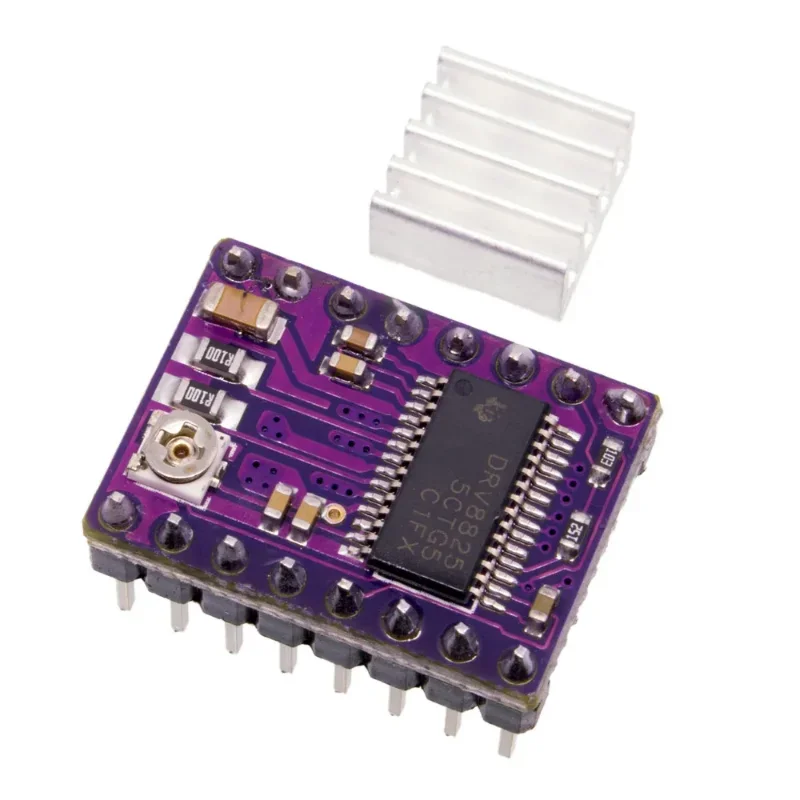
Driver DRV8825 Motor Paso Pasos
$3,50
Disponible
¡Solo quedan 2!
Consultar por WhatsApp
Datos rápidos
- Voltaje del motor
- 8,2 a 45 V DC
- Corriente
- Hasta 1,5 A por bobina sin ventilación; hasta 2,2 A con buen enfriamiento
- Micropasos
- Hasta 1/32, con los pines M0, M1 y M2
- Ajuste de corriente
- Potenciómetro: corriente ≈ Vref × 2
Características
Driver para motores de pasos bipolares (como los NEMA 17) con el chip DRV8825. Con solo 2 pines del Arduino, STEP y DIR, mueve el motor paso a paso: cada pulso en STEP es un paso y DIR elige el sentido. Llega hasta 1/32 de paso, para movimientos muy suaves.
Es el driver de las impresoras 3D, CNC y CNC Shield. Trae disipador.
| Voltaje del motor | 8,2 a 45 V DC |
|---|---|
| Corriente | Hasta 1,5 A por bobina sin ventilación; hasta 2,2 A con buen enfriamiento |
| Micropasos | Hasta 1/32, con los pines M0, M1 y M2 |
| Ajuste de corriente | Potenciómetro: corriente ≈ Vref × 2 |
| Control | STEP (pasos) y DIR (sentido) |
| Formato | Compatible con CNC Shield y placas de impresora 3D |
¿Para qué sirve?
- CNC caseras y grabadoras láser
- Impresoras 3D
- Proyectos con motores NEMA 17
Diagrama de conexión de prueba
Placa usada: Arduino UNO
| Cable | Módulo | Arduino UNO | Nota |
|---|---|---|---|
| azul | DIR | D2 | Sentido de giro |
| amarillo | STEP | D3 | Un pulso = un paso |
| rojo | RST y SLP | 5V | Une RST con SLP |
| negro | GND | GND |
Código de prueba
// Prueba del driver DRV8825: el motor de pasos da una vuelta hacia un lado
// y otra hacia el otro. Sirve para revisar driver, motor y fuente.
const int PIN_DIR = 2;
const int PIN_STEP = 3;
const int PASOS_VUELTA = 200;  // motor de 1,8° con M0, M1 y M2 sin conectar (paso completo)

void setup() {
  pinMode(PIN_DIR, OUTPUT);
  pinMode(PIN_STEP, OUTPUT);
}

void girar(bool sentido) {
  digitalWrite(PIN_DIR, sentido ? HIGH : LOW);
  for (int i = 0; i < PASOS_VUELTA; i++) {  // un pulso en STEP = un paso
    digitalWrite(PIN_STEP, HIGH);
    delayMicroseconds(1000);  // menos tiempo = más rápido
    digitalWrite(PIN_STEP, LOW);
    delayMicroseconds(1000);
  }
}

void loop() {
  girar(true);
  delay(1000);
  girar(false);
  delay(1000);
}
Conecta la fuente del motor (8,2 a 45 V) a VMOT y GND, con un condensador de 100 µF entre ellos, y las 2 bobinas del motor a A1/A2 y B1/B2. Al cargar el código, el motor da una vuelta hacia cada lado.
Precauciones
- Nunca conectes ni desconectes el motor con el driver encendido: se daña al instante.
- Pon un condensador de 100 µF o más entre VMOT y GND, cerca del driver.
- Antes de usarlo, ajusta la corriente con el potenciómetro según tu motor (Vref = corriente ÷ 2).
- Usa el disipador y, si trabaja muchas horas, un ventilador.
Fuentes consultadas: Pololu: driver DRV8825 · Texas Instruments: DRV8825. Ficha preparada por Electrodrone; verifica siempre el voltaje de tu módulo antes de conectarlo.