Motor Shield L293d 4 Motores Puente H Y Servomotores
- Motores
- 4 motores DC (M1 a M4) o 2 motores de pasos
- Servos
- 2 conectores (pines 9 y 10)
- Voltaje de los motores
- 4,5 a 25 V DC
- Corriente
- 0,6 A por motor (picos de 1,2 A)
Características
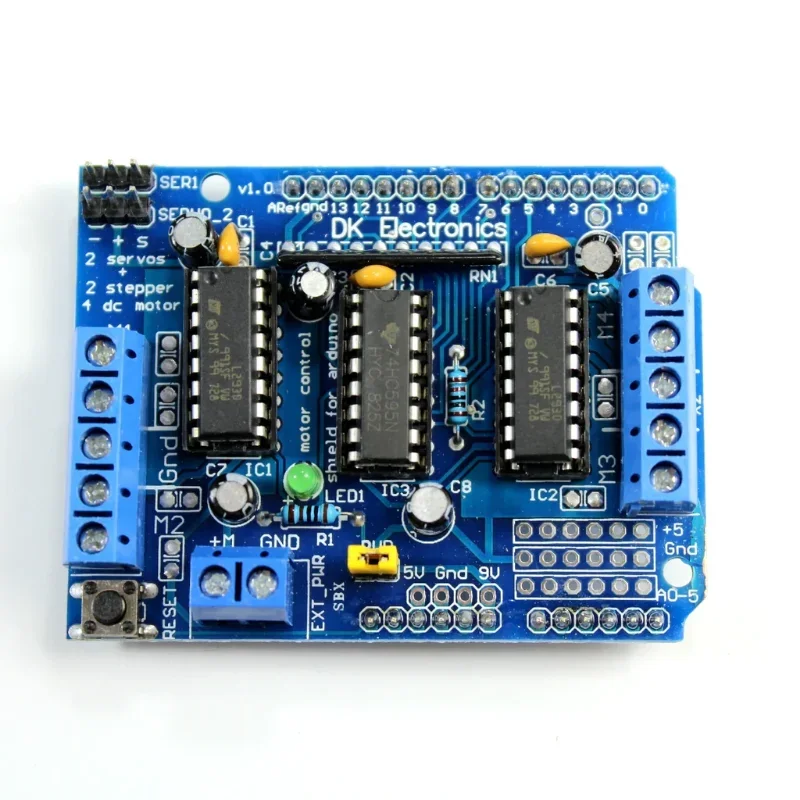
Shield que se monta sobre el Arduino UNO para manejar hasta 4 motores DC (o 2 motores de pasos) y 2 servos, con dos chips L293D. Trae bornes de tornillo para los motores y para su propia alimentación.
Con la librería de Adafruit (AFMotor) se controla cada motor con pocas líneas de código: velocidad, sentido y parada.
| Motores | 4 motores DC (M1 a M4) o 2 motores de pasos |
|---|---|
| Servos | 2 conectores (pines 9 y 10) |
| Voltaje de los motores | 4,5 a 25 V DC |
| Corriente | 0,6 A por motor (picos de 1,2 A) |
| Chips | 2 × L293D y un 74HC595 |
| Alimentación | Borne EXT_PWR y puente PWR para unir o separar la fuente del Arduino |
¿Para qué sirve?
- Carritos robot de 4 ruedas
- Proyectos con varios motores DC pequeños
- Robots con motores y servos a la vez
Código de prueba
Instala desde el Gestor de librerías del IDE de Arduino: Adafruit Motor Shield library (V1)
// Prueba del Motor Shield L293D: el motor conectado en M1 gira hacia un lado,
// se detiene, gira hacia el otro y vuelve a detenerse.
#include <AFMotor.h>

AF_DCMotor motor(1);  // bornes M1 del shield

void setup() {
  motor.setSpeed(200);  // velocidad de 0 a 255
}

void loop() {
  motor.run(FORWARD);   // adelante
  delay(2000);
  motor.run(RELEASE);   // libre (se detiene solo)
  delay(1000);
  motor.run(BACKWARD);  // atrás
  delay(2000);
  motor.run(RELEASE);
  delay(1000);
}
Monta el shield sobre el UNO, conecta un motor en M1 y la batería de los motores en EXT_PWR. Al cargar el código, el motor gira hacia un lado, se detiene y gira hacia el otro.
Precauciones
- Es para motores pequeños (0,6 A): con motores grandes los L293D se calientan y se dañan.
- Con motores ruidosos o de más voltaje, quita el puente PWR y alimenta el Arduino aparte.
- El shield usa casi todos los pines digitales; quedan libres los analógicos (A0 a A5) y los de servo.
- Respeta la polaridad del borne EXT_PWR.
Fuentes consultadas: Adafruit: Motor Shield (V1) · Librería AFMotor (GitHub). Ficha preparada por Electrodrone; verifica siempre el voltaje de tu módulo antes de conectarlo.